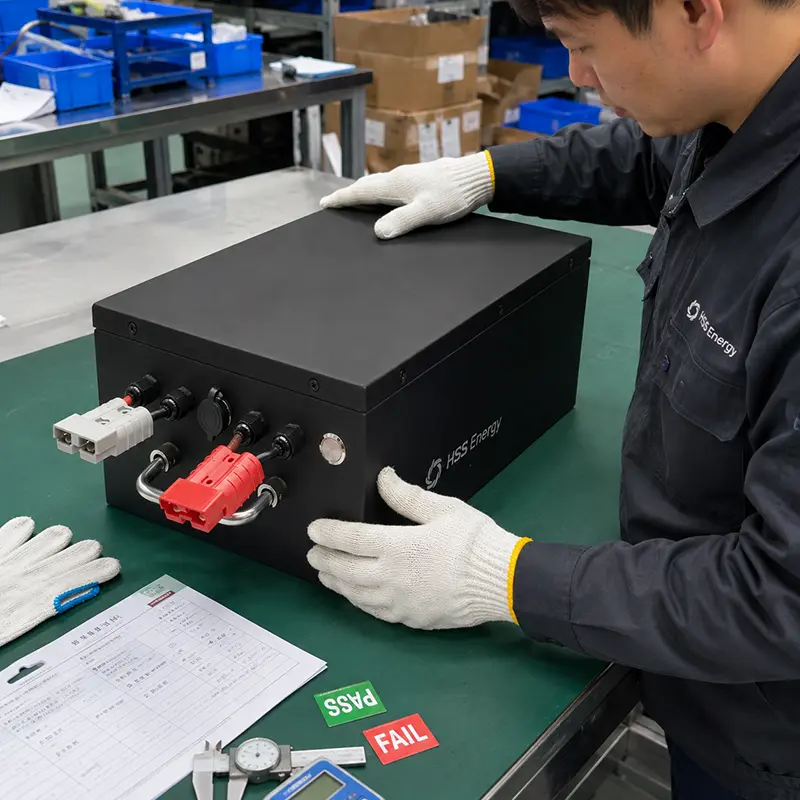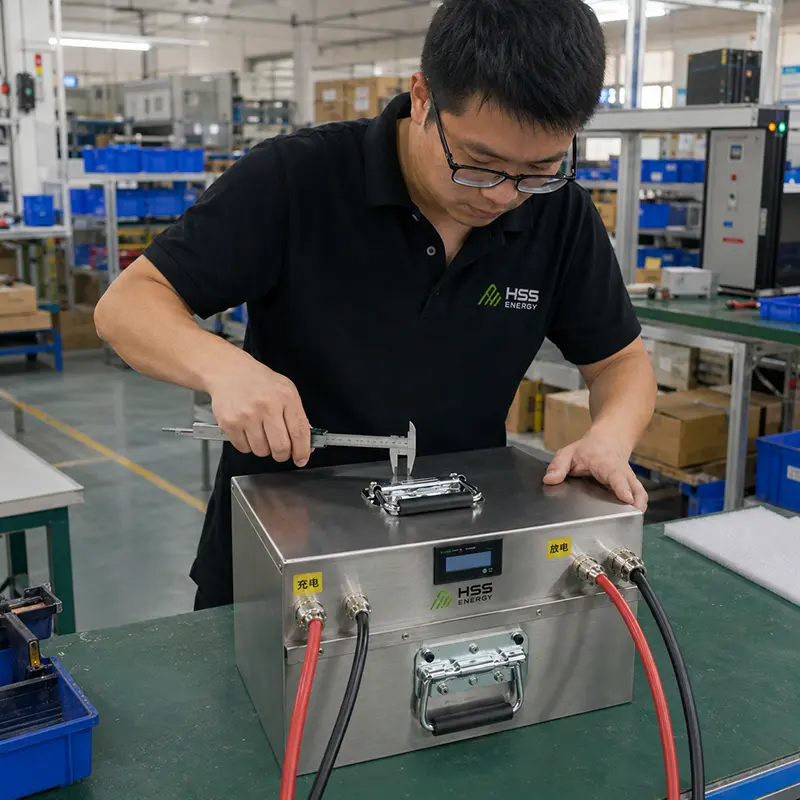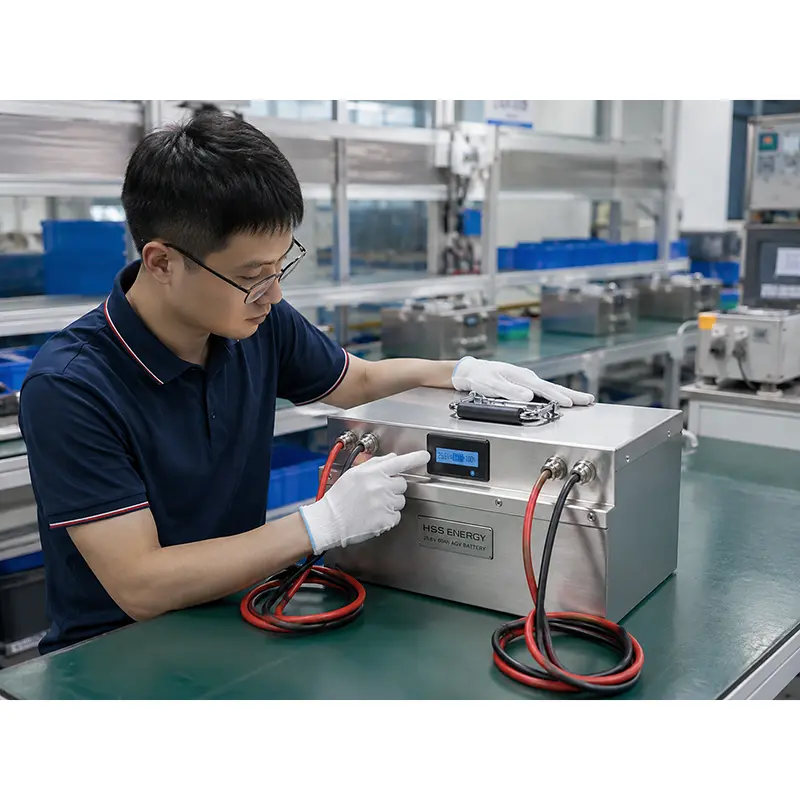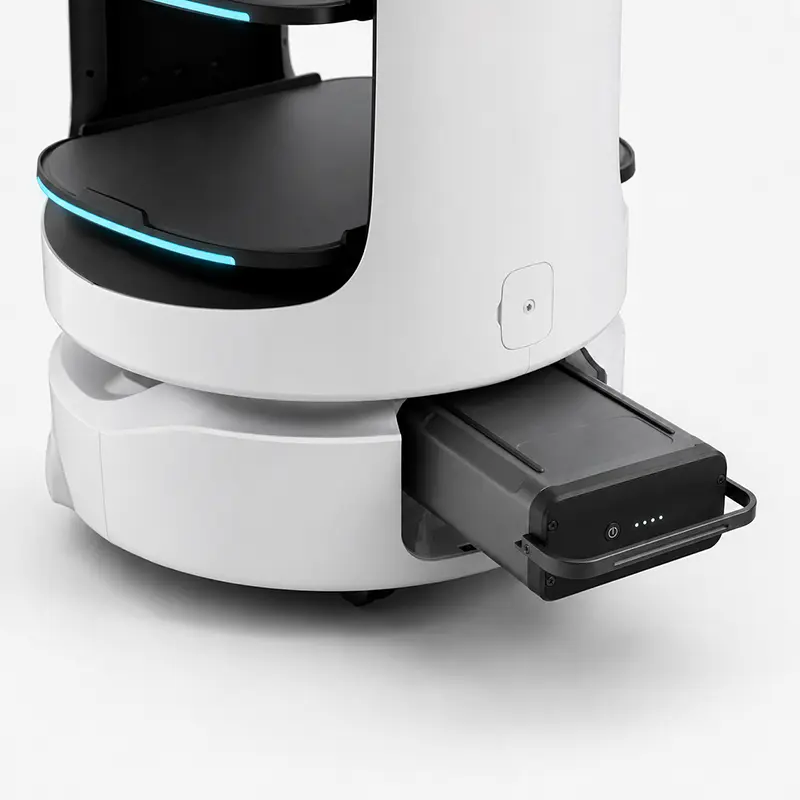
Bateria robota musi wytrzymać więcej niż tylko czas pracy. Musi także pasować do maszyny, obsługiwać obciążenia silnika i siłownika, pracować nad strategią ładowania i wymieniać dane o akumulatorze z robotem, gdy wymagana jest komunikacja.
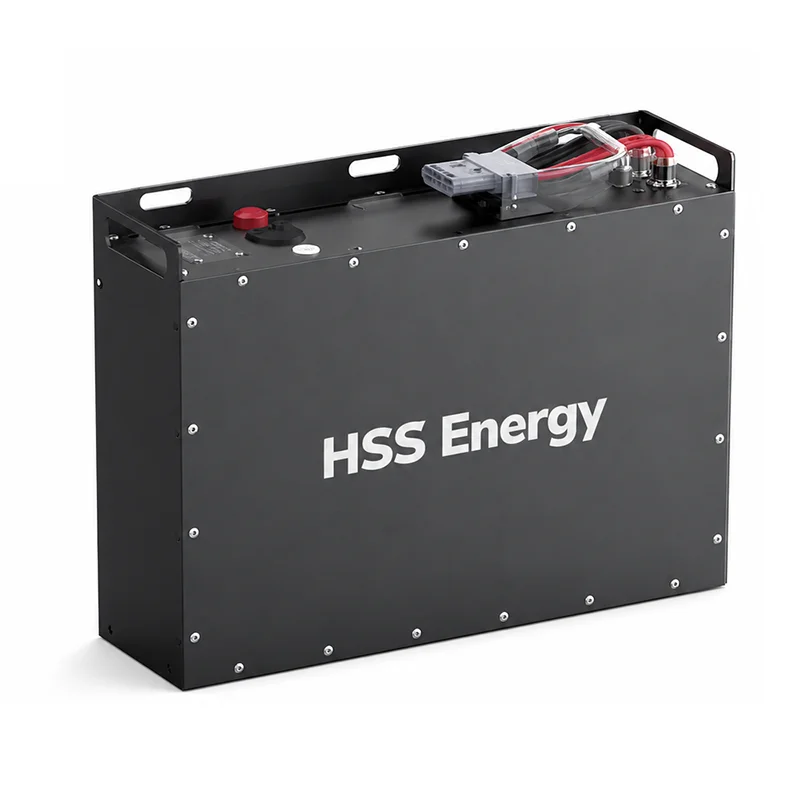
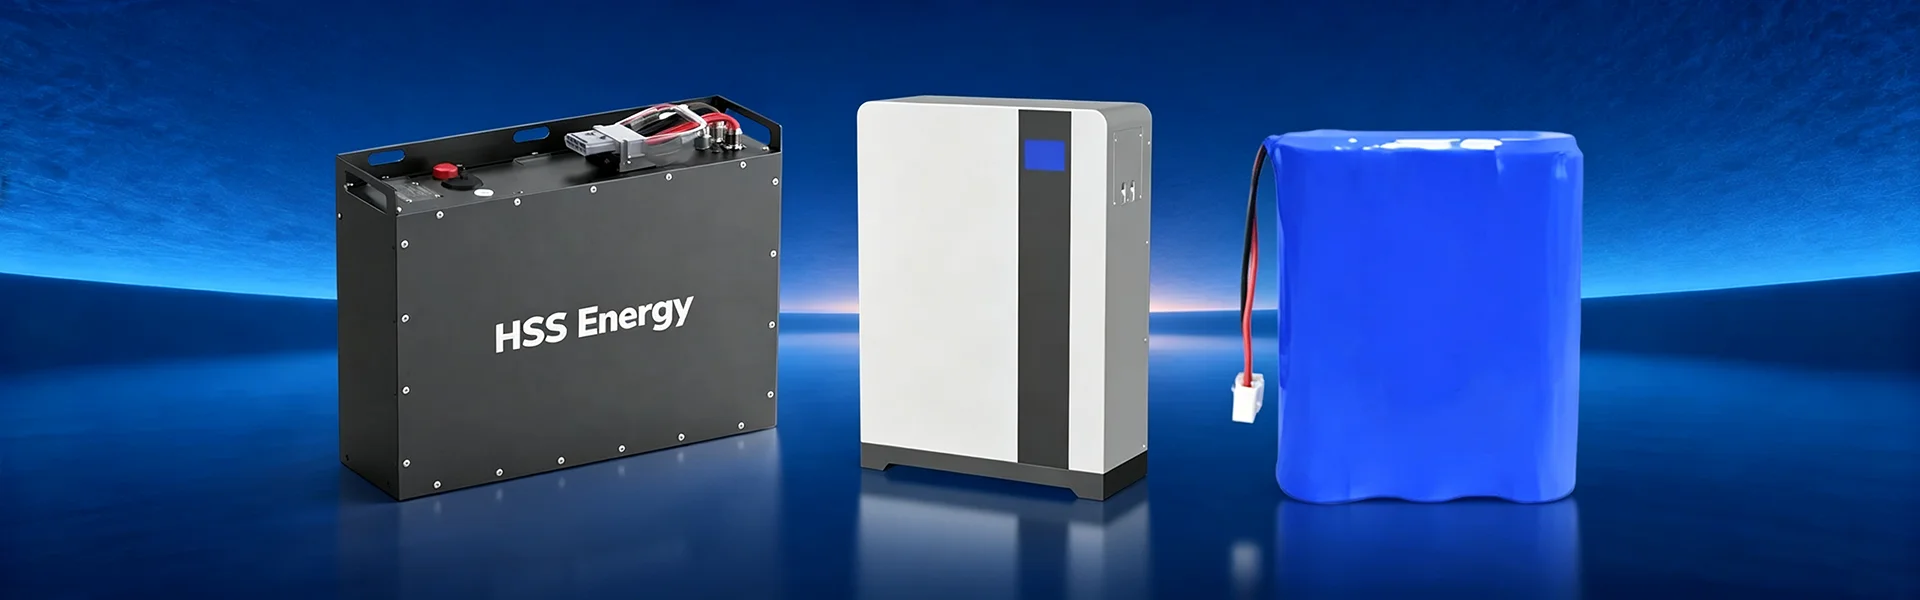
HSS Energy dostarcza akumulatory robotów do robotów dostawczych, pojazdów AGV, AMR i innych autonomicznych lub mobilnych platform robotycznych. Typowe platformy napięciowe obejmują zakres od 24 V do 48 V, przy typowych pojemnościach od 20 Ah do 100 Ah. W tej kategorii wykorzystuje się głównie chemię LiFePO4, z końcową wydajnością, możliwościami prądowymi, BMS, komunikacją i układem mechanicznym skonfigurowanymi wokół robota. Nasza seria akumulatorów do robotów obejmuje produkty takie jakAkumulator AMR 48V 60Ah, Bateria 24V 100Ah LiFePO4i tak dalej.
|
Wyślij specyfikacje robota w celu sprawdzenia konfiguracji akumulatora Typ robota • Napięcie • Czas pracy • Prąd • Miejsce na akumulator • Ładowanie • Komunikacja • Ilość |
Robot dostawczy poruszający się w sposób ciągły, pojazd AGV przenoszący ładunki między stacjami roboczymi oraz robot AMR działający dynamicznie wokół ludzi i sprzętu mogą wymagać różnych konfiguracji akumulatorów nawet przy tym samym napięciu nominalnym.
· wymagany czas pracy
· prąd normalny i szczytowy
· obciążenie silnika lub siłownika
· częstotliwość ładowania i dostępne okno ładowania
· Wymiary miejsca na akumulator i limit wagi
· wymagania dotyczące komunikacji i monitorowania
|
Czas pracy i prąd szczytowy to osobne decyzje Akumulator może mieć wystarczającą ilość Ah na wymaganą zmianę, ale nadal będzie nieodpowiedni, jeśli konfiguracja BMS lub ogniwa nie będzie w stanie obsłużyć przyspieszenia lub innych krótkotrwałych szczytów obciążenia. |
Projekty akumulatorów robotów HSS Energy zwykle obejmują napięcie od 24 V do 48 V i pojemności zwykle od 20 Ah do 100 Ah. LiFePO4 to główny środek chemiczny w tej kategorii, szczególnie tam, gdzie priorytetami są wielokrotne cykle, przewidywalne działanie i codzienne użytkowanie.
Platforma napięciowa powinna podążać za kontrolerem robota i układem napędowym. Następnie należy wybrać pojemność w oparciu o czas pracy, możliwości ładowania i dostępną przestrzeń. Większy akumulator nie jest automatycznie lepszy, ponieważ więcej Ah oznacza także większy rozmiar, wagę i czas ładowania.
|
Platforma Robota |
Priorytety baterii |
|
Roboty dostawcze |
Czas pracy, kompaktowa integracja, masa pojazdu i częste zatrzymywanie się i ruszanie. |
|
pojazdy AGV |
Cykl pracy, masa ładunku, długość trasy, okno ładowania i komunikacja z systemem sterowania pojazdem. |
|
AMR |
Dynamiczny profil obciążenia, czas pracy, prąd szczytowy, monitorowanie akumulatora i strategia automatycznego ładowania. |
W zależności od zatwierdzonej konfiguracji, CAN, RS485 i Bluetooth mogą być obsługiwane w celu przesyłania danych o akumulatorze, monitorowania lub integracji ze sterownikiem robota. Dokładny protokół komunikacyjny należy potwierdzić dla konkretnego projektu, a nie zakładać na podstawie samej nazwy interfejsu.
Można również skonfigurować pasującą ładowarkę. W przypadku robotów pracujących przez cały dzień pojemność akumulatora i moc ładowarki należy sprawdzić łącznie, aby dostępne okna ładowania odpowiadały harmonogramowi pracy.
Baterie robotów często muszą pasować do stałej obudowy lub wnęki na baterie. Złącza są zatem dopasowywane do konkretnego robota lub maszyny, a nie ustandaryzowane w całej kategorii. W przypadku projektów OEM firma HSS Energy może sprawdzić wymiary obudowy, kierunek kabla, położenie złącza, dostęp serwisowy i wymagania montażowe wraz ze specyfikacją elektryczną.
· Akumulator robota dostawczego 25,2 V 25,6 Ah
· Akumulator AGV 25,6 V 60 Ah
· Akumulator AGV 25,6 V 100 Ah
· Akumulator AMR 48 V 30 Ah
· Akumulator AMR 48 V 60 Ah
Są to wybrane przykłady, a nie pełna oferta produktów. Inne konfiguracje 24 V–48 V / 20 Ah–100 Ah można opracować w zależności od czasu pracy, zapotrzebowania na prąd, miejsca na akumulator, wymagań dotyczących komunikacji i ładowania.
W przypadku nowych platform robotycznych i projektów zamiennych HSS Energy może sprawdzić napięcie, pojemność, wydajność prądową, konfigurację ogniw LiFePO4, BMS, CAN / RS485 / Bluetooth, ładowarkę, złącze, obudowę, wymiary, kable, oznakowanie i inne wymagania specyficzne dla projektu.
|
Typowy przepływ prac programistycznych Wymagania -> Propozycja baterii -> Prototyp -> Test robota -> Potwierdzenie -> Produkcja masowa |
Testowanie próbki na prawdziwym robocie jest przydatne do potwierdzenia czasu pracy, bieżącego zachowania, komunikacji, ładowania i dopasowania fizycznego przed sfinalizowaniem specyfikacji produkcyjnej.
Wyślij typ robota i zastosowanie, wymagane napięcie, wymagany czas pracy, prąd normalny i szczytowy, informacje o silniku, wymiary miejsca na akumulator, metodę ładowania, wymagania CAN / RS485 / Bluetooth, wymagania dotyczące złączy i oczekiwaną wielkość zamówienia.
|
Najszybszy sposób na rozpoczęcie Jeśli to możliwe, wraz z zapytaniem prześlij schemat elektryczny robota, specyfikację istniejącego akumulatora lub rysunek przedziału akumulatora. |
Jakie zakresy napięcia i wydajności są powszechne?
Projekty akumulatorów robotów HSS Energy zwykle obejmują napięcie od 24 V do 48 V i około 20 Ah do 100 Ah.
Jaka chemia jest używana?
W tej kategorii wykorzystuje się głównie LiFePO4.
Czy akumulator może komunikować się z robotem?
Tak. CAN, RS485 i Bluetooth są opcjonalne w zależności od projektu. Dokładny protokół należy potwierdzić ze sterownikiem robota.
Czy możesz podać ładowarkę?
Tak. Można skonfigurować pasującą ładowarkę do zatwierdzonego systemu akumulatorów.
Czy obudowę i złącze akumulatora można dostosować?
Tak. Można sprawdzić wymiary mechaniczne, obudowę, złącze i układ kabli w odniesieniu do rzeczywistego robota.