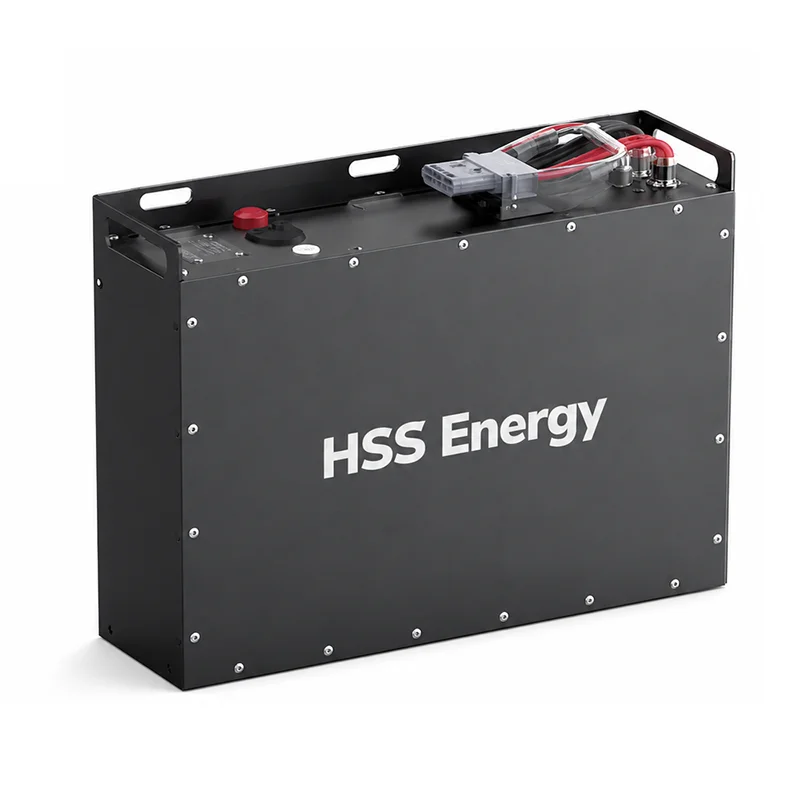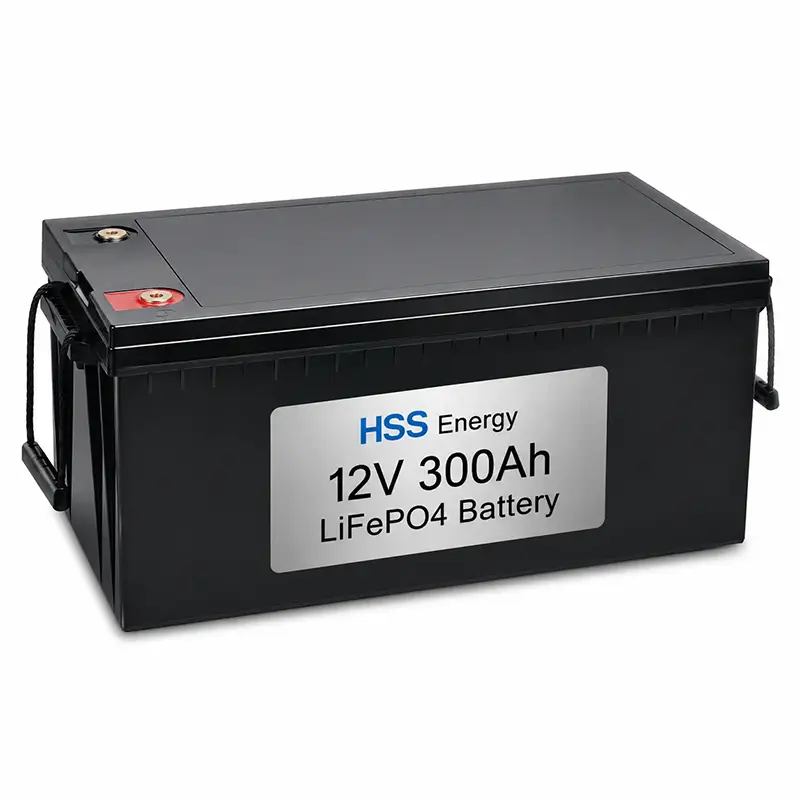
Bateria AGV lub robota mobilnego musi zrobić więcej, niż tylko spełnić docelowe napięcie i pojemność. Czas pracy, prąd przyspieszania, okna ładowania, wymiary wnęki na akumulatory, komunikacja ze sterownikiem pojazdu i harmonogram pracy – wszystko to wpływa na ostateczny projekt pakietu. HSS Energy opracowuje oparte na projektach systemy baterii litowych do pojazdów AGV, AMR i mobilnego sprzętu robotycznego, z parametrami elektrycznymi, mechanicznymi i komunikacyjnymi potwierdzonymi w odniesieniu do zastosowania.
|
Koncentracja na aplikacji |
Chemia baterii |
Ładowanie |
Integracja |
|
AGV/AMR/robotyka mobilna |
Platforma referencyjna LiFePO4 |
Ładowanie ręczne/dokowanie/okazyjne według projektu |
Interfejsy CAN/RS485 i zdefiniowane w projekcie |
Dwa pojazdy AGV korzystające z tego samego napięcia nominalnego mogą wymagać bardzo różnych akumulatorów. Lekki magazyn AMR może pracować przy umiarkowanym natężeniu prądu przez długie okresy, podczas gdy transportowy pojazd AGV może mieć krótkotrwałe zdarzenia o wysokim natężeniu podczas przyspieszania, podnoszenia lub pracy na zboczu. Dlatego akumulator należy zdefiniować na podstawie cyklu pracy.
|
Wkład inżynieryjny |
Co to określa |
|
Napięcie robocze pojazdu |
Konfiguracja szeregowa i napięcie ładowarki |
|
Średnie obciążenie i godziny pracy |
Wymagana energia użytkowa i czas pracy |
|
Obciążenie szczytowe i czas trwania szczytu |
Możliwość pomiaru prądu BMS, ogniwa, kabla i złącza |
|
Komora baterii/miejsce montażowe |
Rozmiar obudowy, położenie zacisków i układ mechaniczny |
|
Okno ładowania |
Prąd ładowania i strategia ładowania |
|
Kontroler pojazdu |
Protokół komunikacyjny i mapowanie sygnału |
|
Środowisko operacyjne |
Wymagania dotyczące temperatury, obudowy i ochrony |
Poniższa konfiguracja opiera się na dostarczonych danych referencyjnych HSS. Parametry, które nie są ustalone w materiale źródłowym, pozostają potwierdzone w projekcie, a nie przypisane im wartości ogólne.
|
Parametr |
Konfiguracja referencyjna HSS / potwierdzenie projektu |
|
Klasa napięcia rynkowego |
Klasa 24V |
|
Napięcie nominalne |
25,6 V |
|
Konfiguracja |
8S LiFePO4 |
|
Pojemność |
60Ah |
|
Energia nominalna |
1,536 kWh |
|
Odniesienie do górnego ładunku |
29,2 V (8 × 3,65 V); ostateczny profil ładowarki potwierdzony projektem |
|
Metoda ładowania |
CC-CV; ładowanie ręczne/dokowanie/okazyjne według projektu |
|
Prąd ciągły/szczytowy |
Projekt potwierdzony na podstawie obciążenia AGV i czasu szczytowego |
|
Komunikacja |
Możliwość wyboru projektu CAN/RS485; mapowanie potwierdzone projektem |
|
Obudowa / waga |
Projekt potwierdzony po przeglądzie komory akumulatorowej |
|
Złącze / Pinout |
Skonfigurowany projektowo |
Sama pojemność nie określa, czy pojazd AGV może ukończyć zmianę. Zapotrzebowanie na energię należy oszacować na podstawie rzeczywistego cyklu operacyjnego, w tym podróży, czasu przestoju, przyspieszania, podnoszenia lub oprzyrządowania ładunków oraz możliwości ładowania. Prąd szczytowy należy sprawdzić oddzielnie od średniego zużycia energii.
|
Pytanie dotyczące rozmiaru |
Kontrola inżynieryjna |
|
Jak długo pojazd AGV musi działać pomiędzy ładowaniami? |
Oszacuj energię użytkową na podstawie cyklu pracy, a nie samej pojemności nominalnej |
|
Jaki jest normalny prąd roboczy? |
Sprawdź obciążenie termiczne i wymagania dotyczące ciągłego rozładowania |
|
Jaki jest najwyższy prąd krótkotrwały? |
Potwierdź działanie ogniwa, BMS, kabla i złącza |
|
Jak długo trwa szczyt? |
Rozróżnij krótkie szczyty przyspieszenia od utrzymującego się dużego obciążenia |
|
Czy pojazd AGV może ładować podczas przerw? |
Ładowanie okazyjne może zmniejszyć wymaganą energię na pokładzie |
|
Jaka rezerwa jest wymagana? |
Ustaw okno operacyjne SOC zgodnie z trasą i niezawodnością ładowania |
Strategia ładowania jest częścią projektu akumulatora. Dostarczony egzemplarz referencyjny klasy 24 V obsługuje metodę ładowania CC-CV, natomiast fizyczna metoda ładowania jest wybierana w zależności od projektu. W zależności od systemu AGV ładowanie może odbywać się ręcznie, w stacji dokującej lub w formie ładowania okazjonalnego podczas zaplanowanych postojów.
· Ładowanie ręczne: odpowiednie tam, gdzie pojazdy mogą zostać wycofane z eksploatacji na określony okres ładowania.
· Ładowanie w stacji dokującej: interfejsy ładowania i logika sterowania są dopasowane do układu dokowania.
· Ładowanie okazjonalne: krótkie okresy ładowania można uwzględnić w harmonogramie eksploatacji, jeśli wspiera to ładowarka, akumulator i strategia trasy.
· Końcowy prąd ładowania, konstrukcja złącza/styku i sygnały sterujące muszą zostać potwierdzone ze sprzętem ładującym i kontrolerem pojazdu.
W przypadku projektów AGV i robotyki BMS to nie tylko urządzenie zabezpieczające. Może także dostarczać informacje operacyjne do kontrolera pojazdu. Dostarczony numer referencyjny obsługuje wybraną przez projekt komunikację CAN lub RS485, z mapowaniem protokołów potwierdzonym dla projektu.
|
BMS / element interfejsu |
Rola projektu |
|
Monitorowanie napięcia, prądu i temperatury |
Stan pracy akumulatora i wejście zabezpieczające |
|
Zabezpieczenie przed przeładowaniem/nadmiernym rozładowaniem |
Zapobiega działaniu poza skonfigurowanymi limitami baterii |
|
Zabezpieczenie nadprądowe/zwarciowe |
Reaguje na nietypowe warunki elektryczne |
|
Ochrona temperaturowa |
Steruje działaniem, gdy temperatura przekracza skonfigurowane limity |
|
Dane SOC |
Obsługuje wskazanie pozostałej energii i decyzje dotyczące ładowania, jeśli są wdrożone |
|
CAN/RS485 |
Komunikacja pojazdu/BMS zgodnie z zatwierdzonym protokołem |
|
Mapowanie protokołu |
Definicje sygnałów i zachowania komunikacyjne potwierdzone z klientem |
Akumulatory AGV są często ograniczone przez istniejącą wnękę akumulatorową. Dlatego przed zamrożeniem projektu mechanicznego należy sprawdzić wymiary obudowy, położenie uchwytu, wyjście kabla, położenie złącza i dostęp serwisowy. Dostarczony numer referencyjny pozostawia obudowę, wagę, złącze i układ pinów otwarte w celu potwierdzenia projektu.
· Wymiary wnęki akumulatora i punkty mocowania
· Konstrukcja obudowy metalowa lub inna dostosowana do projektu
· Dobór złączy i kabli w zależności od prądu i interfejsu pojazdu
· Położenie zacisku/złącza i kierunek wyjścia kabla
· W razie potrzeby wyświetlacz lub interfejs stanu
· Wymagania dotyczące dostępu serwisowego, podnoszenia i wymiany
· Etykieta i identyfikacja specyficzna dla projektu
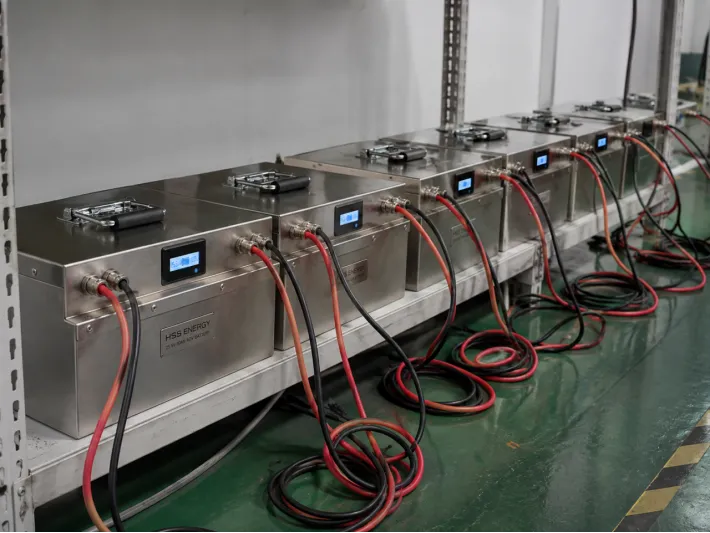
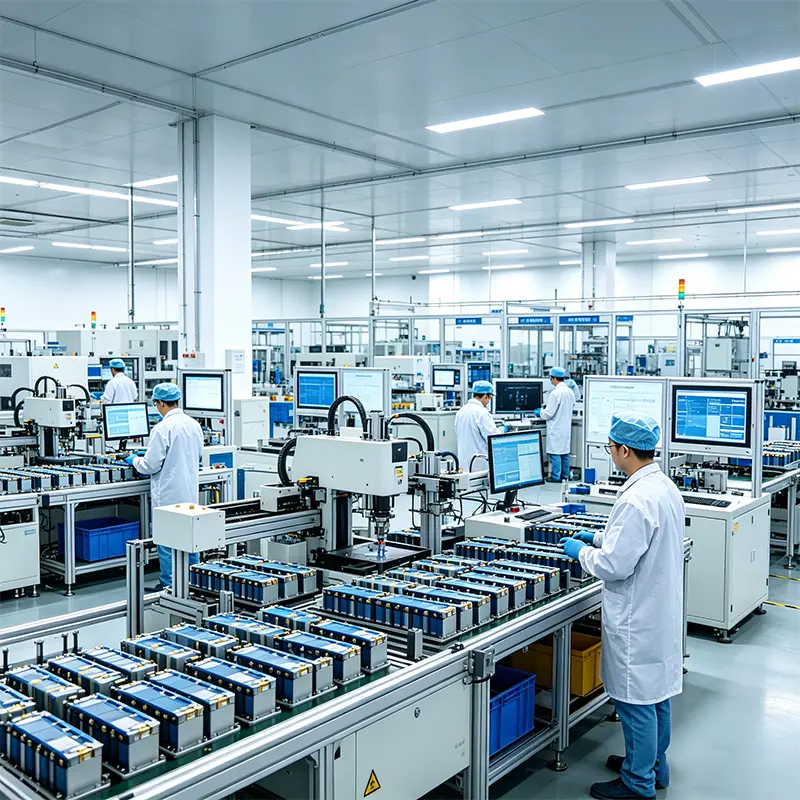
Jednostki akumulatorowe HSS Energy AGV podczas wsadowej weryfikacji elektrycznej
W przypadku niestandardowego akumulatora AGV kontrola produkcji musi potwierdzić zarówno spójność pakietu, jak i interfejsy istotne dla pojazdu. Weryfikację definiuje się w oparciu o zatwierdzoną specyfikację projektu, a nie pojedynczą ogólną listę kontrolną.
· Napięcie akumulatora i kontrola elektryczna
· Kontrola działania i zabezpieczeń BMS
· Weryfikacja ładowania/rozładowania zgodnie z zatwierdzoną konfiguracją
· Sprawdzenie komunikacji, jeśli określono CAN lub RS485
· Kontrola złącza, kabla i pinów
· Sprawdzanie wyświetlacza/stanu, jeśli jest zamontowane
· Kontrola mechaniczna i wyglądowa
· Końcowa kontrola projektu przed wysyłką
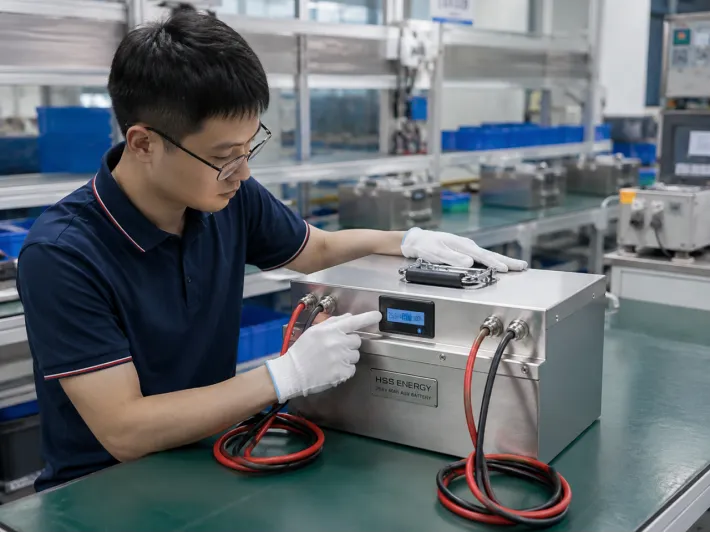
Końcowa kontrola funkcjonalna zespołu akumulatora HSS Energy AGV
|
Aplikacja |
Koncentracja na projektowaniu baterii |
|
Magazyn AGV |
Czas pracy, cykl trasy, dokowanie i komunikacja z pojazdem |
|
AMR |
Kompaktowa integracja, informacje SOC i możliwości częstego ładowania |
|
Robot do transportu materiałów |
Prąd szczytowy podczas przyspieszania i ruchu ładunku |
|
Autonomiczny wózek / holownik |
Długie godziny pracy i powtarzalny harmonogram ładowania |
|
Robot inspekcyjny |
Kompaktowe opakowanie i czas działania dostosowany do aplikacji |
|
Serwis/Robot Mobilny |
Integracja mechaniczna, platforma niskiego napięcia i potrzeby komunikacyjne |
|
Krok |
Scena |
Wyjście |
|
1 |
Dane pojazdu |
Napięcie, obciążenie, czas pracy, komora akumulatora, ładowarka i kontroler |
|
2 |
Propozycja baterii |
Chemia, konfiguracja szeregowa, pojemność i architektura elektryczna |
|
3 |
Potwierdzenie interfejsu |
Złącze, pinout, mapowanie CAN/RS485 i interfejs ładowania |
|
4 |
Próbka |
Pakiet prototypowy zbudowany według uzgodnionej konfiguracji |
|
5 |
Test pojazdu |
Czas pracy, zachowanie przy obciążeniu szczytowym, ładowanie i komunikacja zostały sprawdzone na sprzęcie docelowym |
|
6 |
Potwierdzenie |
Specyfikacja i interfejsy zamrożone po walidacji |
|
7 |
Produkcja |
Produkcja seryjna i kontrola specyficzna dla projektu |
|
Pytanie |
Jeśli tak/wymagane |
Następna kontrola |
|
Istniejąca platforma napięciowa AGV? |
Jako punkt wyjścia użyj napięcia pojazdu |
Sprawdź zakres napięcia ładowarki i kontrolera |
|
Praca na całą zmianę bez ładowania? |
Rozmiar dla wymaganego użytecznego czasu działania |
Sprawdź średnie obciążenie i rezerwę SOC |
|
Dostępne są przystanki ładowania? |
Oceń ładowanie dokowe lub okazyjne |
Potwierdź dopuszczalny prąd ładowania i konstrukcję styku/interfejsu |
|
Duże przyspieszenie/udźwig? |
Traktuj prąd szczytowy osobno |
Potwierdź szczytową amplitudę i czas trwania |
|
Wymagana jest komunikacja z pojazdem? |
Wybierz odpowiednio CAN lub RS485 |
Potwierdź protokół i mapowanie sygnału |
|
Naprawiona komora baterii? |
Konstrukcja mechaniczna jest zgodna z dostępną przestrzenią |
Potwierdź dostęp do obudowy, złącza i serwisu |
Dokumentacja certyfikacyjna i transportowa zależy od konfiguracji. Dostępną dokumentację należy potwierdzić pod kątem ostatecznego modelu akumulatora, rynku docelowego i wymagań klienta. HSS Energy może dostarczyć odpowiedni pakiet dokumentacji dla zatwierdzonego projektu, jeśli jest dostępny.
Ponieważ akumulatory AGV i robotyki są dostosowywane do docelowego sprzętu, nie należy zakładać, że zakres certyfikacji obejmuje każde napięcie, pojemność, wariant obudowy lub interfejsu, chyba że dokładna konfiguracja jest zawarta w odpowiednim certyfikacie lub raporcie.
· Typ i zastosowanie robota AGV / AMR / robota
· Nominalne napięcie systemu i dopuszczalny zakres napięcia
· Średni prąd lub moc robocza
· Prąd szczytowy i czas trwania szczytu
· Wymagany czas pracy pomiędzy ładowaniami
· Dzienne godziny pracy / schemat zmian
· Wymiary wnęki akumulatora i ograniczenia montażowe
· Szczegóły dotyczące istniejącej baterii w przypadku wymiany bieżącego pakietu
· Metoda ładowania i specyfikacja ładowarki
· Wymagania CAN/RS485 i dokumentacja protokołu
· Wymagania dotyczące złączy, pinów i kabli
· Temperatura pracy i środowisko instalacji
· Rynek docelowy, wymagania certyfikacyjne i szacunkowa ilość
Konfiguracja 25,6 V 60 Ah / 1,536 kWh pokazana na tej stronie jest konfiguracją referencyjną HSS opartą na dostarczonych danych projektowych. Nie jest to uniwersalna specyfikacja akumulatorów AGV. Prąd ciągły, prąd szczytowy, obudowa, waga, złącze, układ pinów, mapowanie komunikacji i ostateczny profil ładowarki pozostają potwierdzone przez projekt.
Ostateczny zakres napięcia akumulatora, pojemność, ograniczenia prądu, ustawienia BMS, protokół komunikacyjny, konstrukcja mechaniczna, system złączy, parametry ładowania i dokumentacja podlegają zatwierdzonemu arkuszowi danych projektu, umowie technicznej, potwierdzeniu próbki, PI lub umowie. Jeżeli informacje zawarte na stronie internetowej różnią się od zatwierdzonego dokumentu projektu, pierwszeństwo będzie miał zatwierdzony dokument projektu.
Wyślij napięcie pojazdu, dane obciążenia, wymagany czas pracy, prąd szczytowy, wymiary wnęki na akumulator, metodę ładowania i wymagania dotyczące komunikacji. HSS Energy może wykorzystać te dane wejściowe do zdefiniowania architektury baterii i interfejsów, które należy sprawdzić w docelowym sprzęcie.